
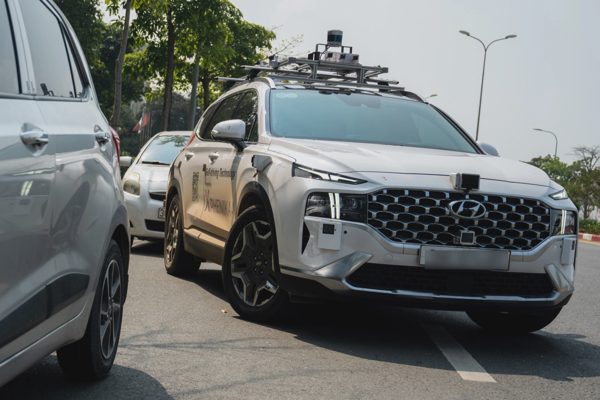

Sau khi UBND TP Hà Nội chính thức trao quyết định cho phép thử nghiệm có kiểm soát (Sandbox) hệ thống giao thông tự hành thông minh tại Khu công nghệ cao Hòa Lạc, các kỹ sư và kỹ thuật viên Việt Nam đã bước vào quá trình “đào tạo” xe tự lái vận hành trên tuyến đường Sandbox.
Từng gigabyte dữ liệu cảm biến thu được chính là giáo trình để huấn luyện "bộ não" Trí tuệ nhân tạo (AI) cho dòng xe taxi tự lái đầu tiên lăn bánh tại Thủ đô.

Từ 8h tại xưởng chế tạo ở Hà Đông, công việc của các kỹ sư vận hành xe tự lái bắt đầu bằng bước rà soát toàn bộ phần cứng trên xe.

Chia sẻ về cấu hình kỹ thuật, thành viên đội ngũ cho biết chiếc xe được trang bị hệ sinh thái cảm biến toàn diện gồm LiDAR, radar, 8 camera nhận diện và ăng-ten định vị vệ tinh. Nổi bật nhất trên nóc xe là cụm cảm biến LiDAR 360 độ, kết hợp cùng 4 cảm biến LiDAR cố định góc bố trí ở phía trước, phía sau và hai bên sườn xe.


Ngoại thất xe gần như giữ nguyên bản ngoài bộ khung gá lắp cảm biến, tuy nhiên đội ngũ kỹ thuật đã phải đi lại toàn bộ hệ thống dây dẫn để tập hợp mọi luồng tín hiệu về chiếc máy tính nhúng đặt gọn gàng ở cốp sau.

Mọi giắc cắm và đường cáp kết nối phải được kiểm tra cẩn thận để đảm bảo việc truyền tải dữ liệu không bị ngắt quãng.
Công việc chuẩn bị này là bước đầu của mỗi ca “chạy log”, cách đội ngũ kỹ thuật gọi quá trình đưa xe ra đường để ghi lại dữ liệu vận hành và giao thông thực tế.

Từ xưởng, chiếc xe được đưa tới khu vực thử nghiệm tại Khu công nghệ cao Hòa Lạc.

Nhóm kỹ thuật thực hiện các thao tác kết nối thiết bị, kích hoạt hệ thống ghi dữ liệu. Các câu lệnh được nhập để khởi động và đồng bộ các luồng thông tin.

Trong khoang lái, màn hình hiển thị bản đồ cùng giao diện vận hành. Thông tin định vị giúp nhóm kỹ thuật theo dõi vị trí xe, đối chiếu với dữ liệu thu nhận trên tuyến đường. Đây cũng là nguồn đầu vào phục vụ việc xây dựng bản đồ độ phân giải cao.
Lăn bánh ra cung đường thử nghiệm Sandbox tại Hòa Lạc, kỹ thuật viên điều khiển xe tuân thủ nghiêm ngặt các quy tắc giao thông. Nhiệm vụ quan trọng của ca chạy Log là ghi lại toàn bộ diễn biến và hành vi giao thông thực tế của các phương tiện xung quanh.

Khi di chuyển, các chùm tia laser liên tục quét ra môi trường xung quanh và phản hồi lại khi chạm vật thể, tạo nên các đám mây điểm tái lập không gian 3 chiều với tầm quét tối đa khoảng 50m. Song song đó, các cụm radar đảm nhận vai trò đo khoảng cách và hỗ trợ xe phát hiện vật cản tại các khu vực điểm mù.
Mỗi ca chạy kéo dài khoảng 6-8 giờ, đưa về những tình huống giao thông để nhóm phát triển phân tích.

Xe tự hành di chuyển thực tế trên cung đường Sandbox Hòa Lạc, thu thập dữ liệu hành vi của các phương tiện như xe buýt, xe tải và ô tô con.
“Do đặc thù giao thông Việt Nam có mật độ xe máy dày đặc và tình huống thay đổi liên tục, chiếc xe phải học cách bám đuôi phương tiện phía trước, giảm tốc khi xe máy tạt ngang, nhận diện biển báo, vạch kẻ đường và chấp hành đèn tín hiệu giao thông.
Toàn bộ dữ liệu về vận tốc, hướng di chuyển và phân loại phương tiện (xe máy, ô tô con, xe buýt) được các cảm biến ghi lại liên tục từng phần nghìn giây để huấn luyện thuật toán phán đoán an toàn”, đại diện nhóm kỹ thuật chia sẻ.
Xe sẽ học chính thói quen điều khiến của người chạy Log nên đòi hỏi người điều khiển chuẩn chỉ nhất có thể, đảm bảo đúng luật giao thông trong các tình huống giao thông

Tại một nút giao, chiếc xe dừng chờ đèn đỏ giữa các phương tiện đang lưu thông. Camera và cảm biến tiếp tục ghi nhận khung cảnh xung quanh, từ tín hiệu giao thông đến vị trí của những xe máy ở gần.
Theo đại diện nhóm kỹ thuật, định hướng lâu dài là tối ưu hóa để camera trở thành phương thức nhận diện môi trường chủ lực. Tuy nhiên, trong giai đoạn chạy thử nghiệm hiện nay, dữ liệu 3D từ LiDAR vẫn đóng vai trò là "thước đo chuẩn" để huấn luyện mô hình AI tự ước lượng khoảng cách và nhận biết chiều sâu không gian.

Xe sẽ học được cách lái xe giảm tốc khi thấy tín hiệu đèn giao thông cũng như vị trí dừng, đỗ khi chờ đèn.
Nguồn dữ liệu kết hợp chặt chẽ này chính là nền tảng giúp xe học cách phán đoán và xử lý linh hoạt trước các tình huống đặc thù như tình trạng "biển xe máy" dày đặc tại Việt Nam.

Không chỉ chạy quét đường trường, nhiệm vụ còn bao gồm các bài tập phức tạp như ghép đỗ xe dọc, ghép ngang và đỗ xe chéo. Xe phải tự nhận diện khoảng trống giữa hai phương tiện, tính toán góc đánh lái và lùi vào vị trí đỗ an toàn.

Theo đội ngũ kỹ thuật, thách thức lớn nhất của xe tự lái là khả năng xử lý đa nhiệm trong thời gian thực. Khi xe đang di chuyển và muốn chuyển làn hoặc quay đầu, hệ thống phải vừa tính toán quỹ đạo phía trước, vừa dùng cảm biến quét phía sau để phát hiện phương tiện khác đang vượt lên.
Mọi dữ liệu phản hồi từ cảm biến phải truyền về và ra lệnh điều khiển nhịp nhàng trong hàng phần nghìn giây.

Trong thiết bị lưu trữ là hình ảnh camera, dữ liệu LiDAR, vận tốc và tọa độ được ghi lại suốt hành trình.

Tại phòng lab, dữ liệu từ ổ cứng lập tức được nạp vào hệ thống máy chủ trung tâm. Nhóm kỹ sư phụ trách bản đồ HD Map và phần mềm tiến hành trích xuất dữ liệu mây điểm để dựng lại mô hình không gian 3D của tuyến đường thử nghiệm.
Nhờ nguồn dữ liệu thô này, các thuật toán Trí tuệ nhân tạo (AI) được "huấn luyện" (training) để phân biệt chính xác từng loại phương tiện (xe buýt, xe tải, ô tô con, xe máy), phán đoán hướng di chuyển và đưa ra quyết định né tránh an toàn.
Sự phối hợp nhịp nhàng giữa gần 20 nhân sự thuộc các bộ phận cơ khí, vận hành, phân tích nghiệp vụ, làm bản đồ HD Map và phần mềm web app đã giúp quy trình chạy Log và xử lý dữ liệu diễn ra liên tục mỗi ngày.